


BOSM - තිරස් කවුන්ටර විදුම් සහ කම්මැලි යන්ත්රය
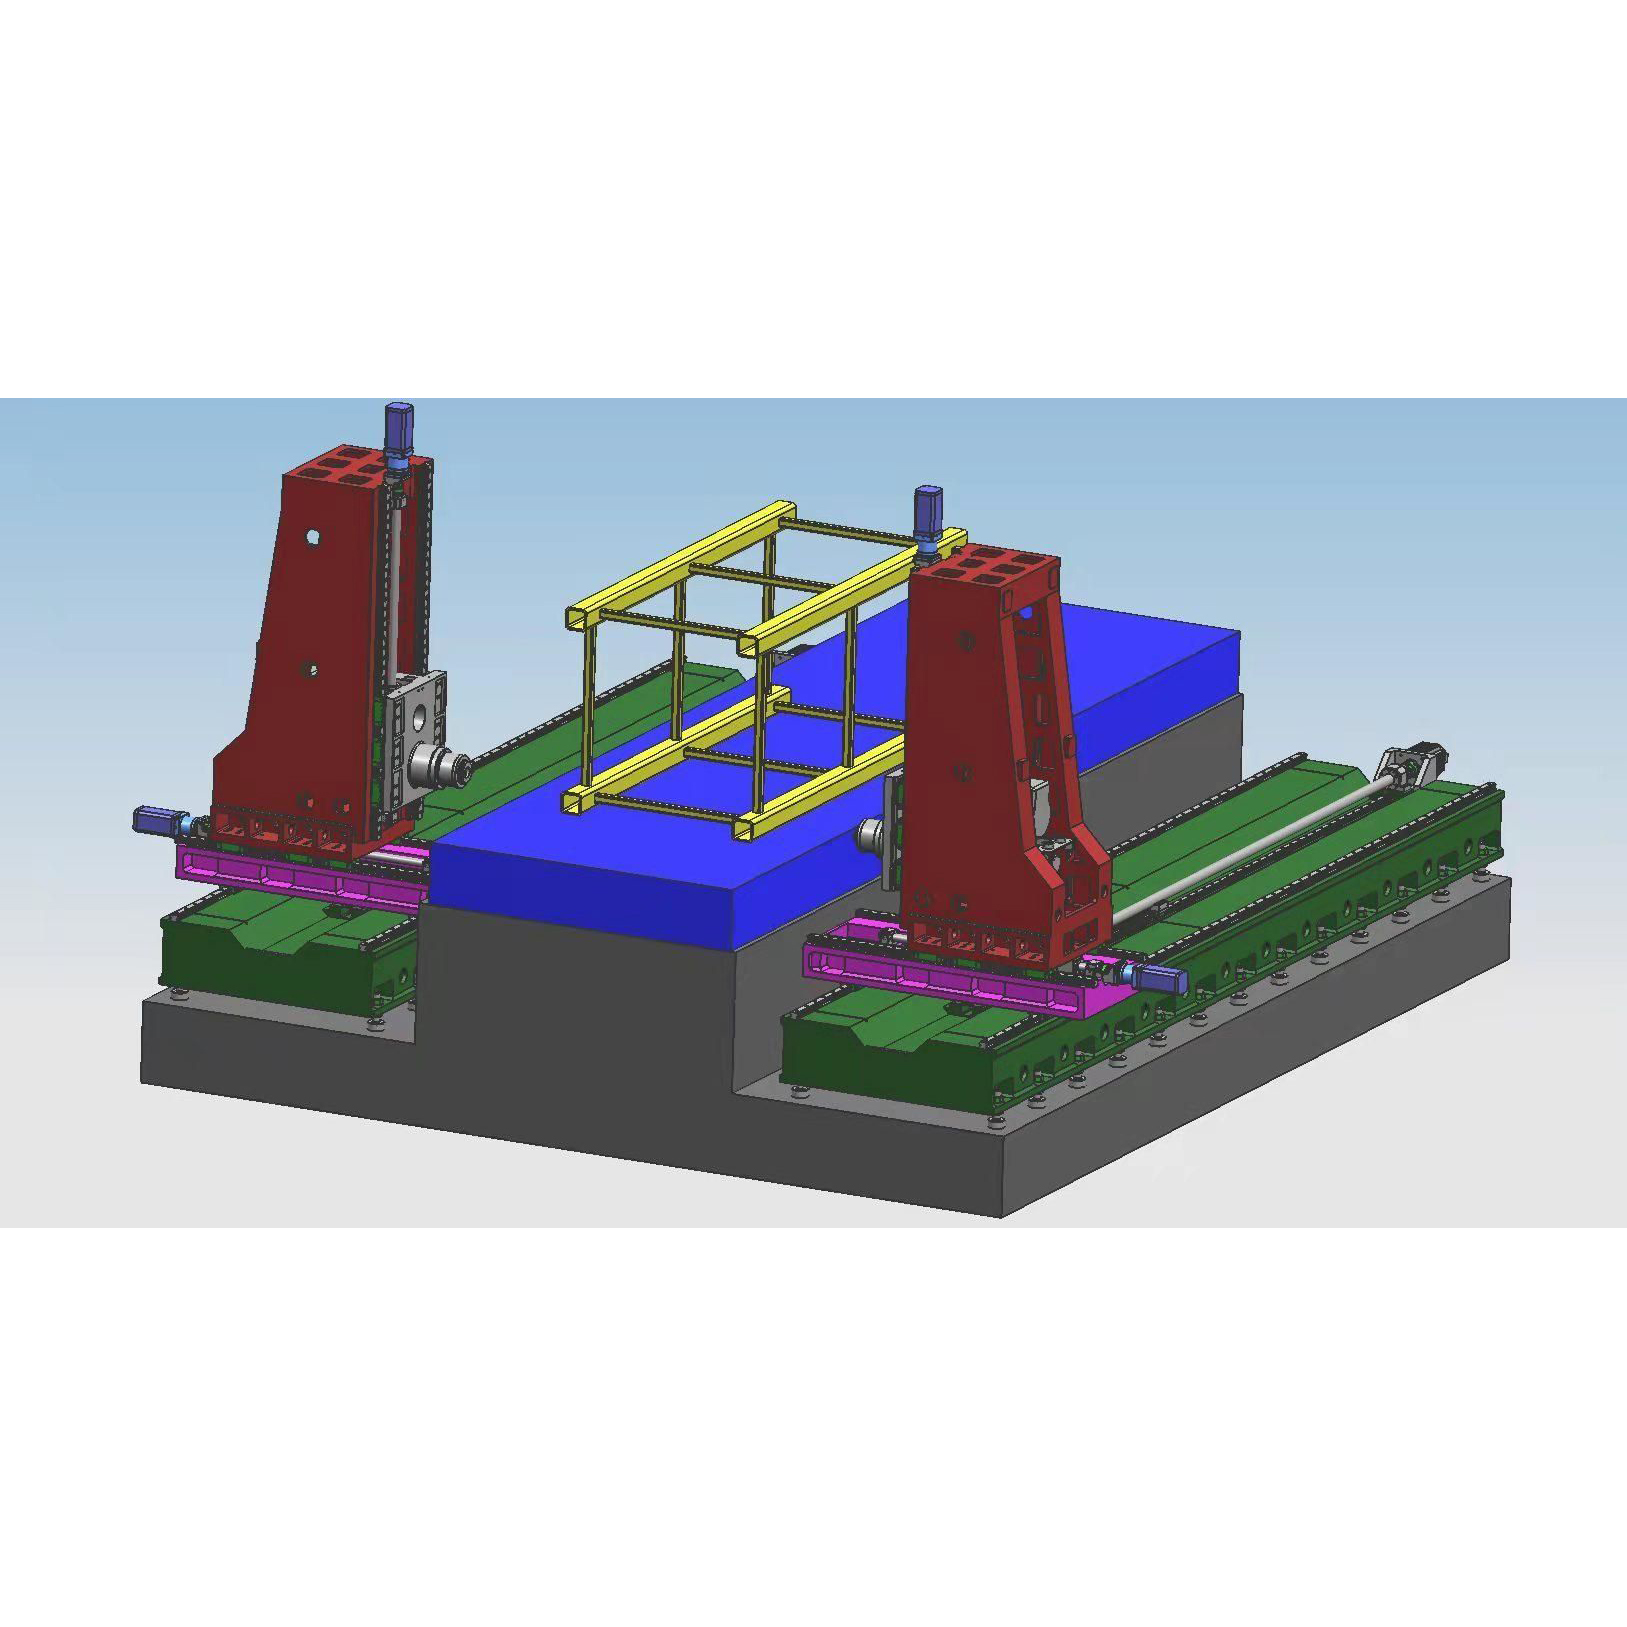
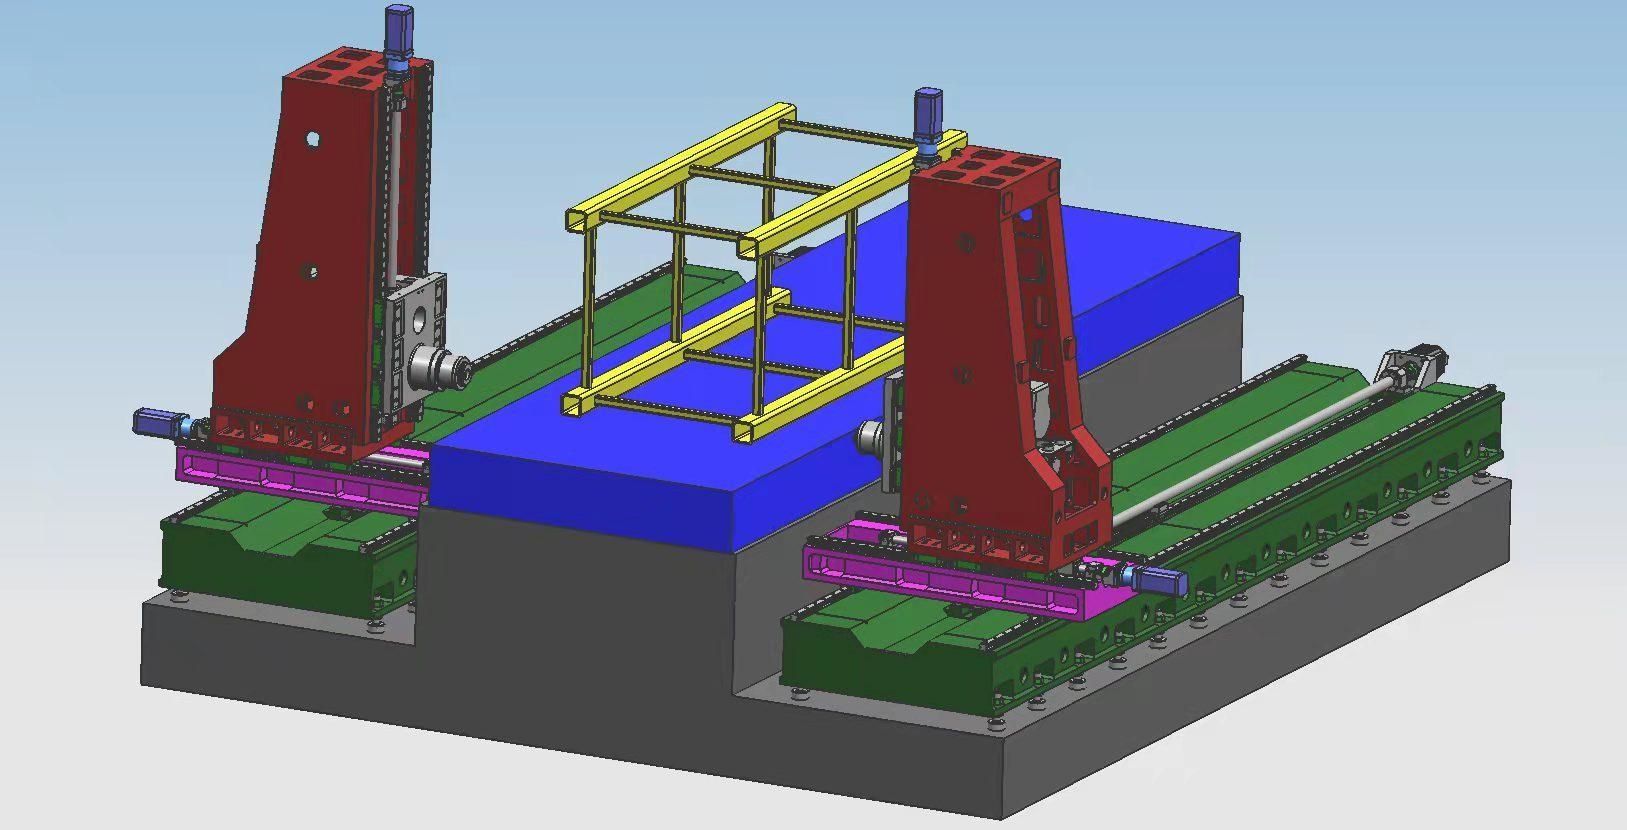
1. උපකරණ භාවිතය:
BOSM තිරස් කවුන්ටර විදුම් සහ කම්මැලි යන්ත්රය යනු ඔබේ සමාගමට කුළුණු දොඹකර ආවරණ සැකසීම සඳහා විශේෂ යන්ත්රයකි. යන්ත්රය තිරස් විදුම් සහ කම්මැලි බල හිස් කට්ටල 2 කින් සමන්විත වන අතර එමඟින් ඵලදායී පහර පරාසය තුළ වැඩ කොටස් විදීම, ඇඹරීම සහ කම්මැලි කිරීම අවබෝධ කර ගත හැකිය. කැපීම සහ අනෙකුත් සැකසුම්, උපකරණ ස්ථානගත කිරීමේ වේගය වේගවත් වේ, සැකසුම් නිරවද්යතාවය ඉහළ ය, සහ සැකසුම් කාර්යක්ෂමතාව ඉහළ ය.
2. උපකරණ ව්යුහ ලක්ෂණ:
2. 1. ප්රධාන සංරචකයන්ත්රය
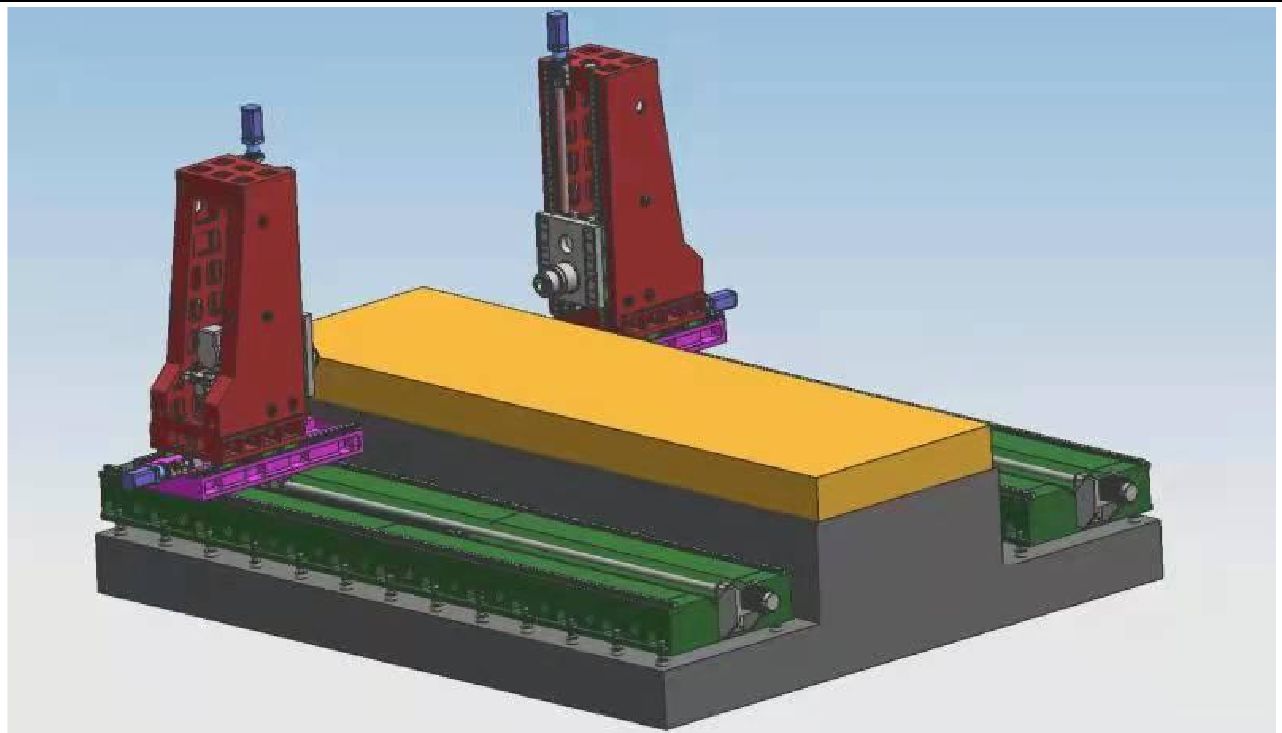
යන්ත්රයේ ප්රධාන සංරචක: ඇඳ, වැඩ මේසය, වම් සහ දකුණු තීරු, සෑදල, රැම්, ආදිය, විශාල කොටස් දුම්මල වැලි අච්චුවකින් සාදා ඇත, උසස් තත්ත්වයේ අළු යකඩ 250 වාත්තු කිරීම, උණුසුම් වැලි වළක ඇනීල් කර ඇත→කම්පන වයසට යාම→උණුසුම් උදුන ඇනීලිං→කම්පන වයසට යාම→රළු යන්ත්රෝපකරණ→කම්පන වයසට යාම→උණුසුම් උදුන ඇනීලිං→කම්පන වයසට යාම→අවසන් කිරීම කොටස්වල සෘණ ආතතිය සම්පූර්ණයෙන්ම ඉවත් කර කොටස්වල ක්රියාකාරිත්වය ස්ථාවරව තබා ගැනීමට. උපකරණවල වැඩ බංකුව සවි කර ඇති අතර, දෙපස ඇති බල හිස් පාදමේ ඉදිරිපස සහ පසුපස දිශාවලට ගමන් කළ හැකිය; යන්ත්රයට විදුම්, කම්මැලි කිරීම, ප්රති-ගිල්වීම, තට්ටු කිරීම වැනි කාර්යයන් ඇත. මෙවලමෙහි සිසිලන ක්රමය අභ්යන්තර සිසිලනය සහ බාහිර සිසිලනයයි. යන්ත්රයේ පෝෂක අක්ෂ 5 ක්, කැපුම් බල හිස් 2 ක් අඩංගු වන අතර ඒවා එකවර අක්ෂ 5 ක් සමඟ සමමුහුර්ත කළ හැකිය, නැතහොත් තනි ක්රියාකාරී විය හැකිය. යන්ත්රයේ අක්ෂීය දිශාව සහ බල හිස පහත රූපයේ දැක්වේ.
2. 2 අක්ෂීය සම්ප්රේෂණ පෝෂක කොටසෙහි ප්රධාන ව්යුහය
2.2.1 X අක්ෂය: බල හිස පාදයේ මාර්ගෝපදේශක රේල් පීල්ල දිගේ පාර්ශ්වීයව ප්රතිලෝම වේ.
X1-අක්ෂ ධාවකය: X-අක්ෂයේ රේඛීය චලිතය සාක්ෂාත් කර ගැනීම සඳහා බෝල ඉස්කුරුප්පු ධාවකය හරහා බල හිස ධාවනය කිරීමට AC සර්වෝ මෝටරය සහ අධි-නිරවද්ය ග්රහලෝක අඩු කරන්නා භාවිතා කරයි.
X2-අක්ෂ සම්ප්රේෂණය: X-අක්ෂ රේඛීය චලිතය සාක්ෂාත් කර ගැනීම සඳහා බෝල ඉස්කුරුප්පු සම්ප්රේෂණය හරහා බල හිස ධාවනය කිරීමට AC සර්වෝ මෝටරය සහ ඉහළ නිරවද්යතාවයකින් යුත් ග්රහලෝක අඩු කරන්නා භාවිතා කරයි.
මාර්ගෝපදේශක රේල් පීලි ආකෘතිය: පළල් කරන ලද පාදය මත ඉහළ ශක්තියකින් යුත් නිරවද්ය රේඛීය මාර්ගෝපදේශක රේල් පීලි දෙකක් ටයිල් කර ඇත.
2.2 Y1 අක්ෂය: බල හිස තීරුවේ ඉහළට සහ පහළට ප්රතිලෝම වේ.
Y1-අක්ෂ ධාවකය: Y1-අක්ෂයේ රේඛීය චලිතය සාක්ෂාත් කර ගැනීම සඳහා බෝල ඉස්කුරුප්පු ඇණ හරහා ධාවනය කිරීමට AC සර්වෝ මෝටරය භාවිතා කරන්න. මාර්ගෝපදේශක දුම්රිය ආකෘතිය: 45 වර්ගයේ රේඛීය මාර්ගෝපදේශක රේල් පීලි කැබලි 4 ක්.
2.2.3 Y2 අක්ෂය: බල හිස තීරුවේ ඉහළට සහ පහළට ප්රතිලෝම වේ.
Y2-අක්ෂ සම්ප්රේෂණය: Y1-අක්ෂයේ රේඛීය චලිතය සාක්ෂාත් කර ගැනීම සඳහා බෝල ඉස්කුරුප්පු ඇණ හරහා ධාවනය කිරීමට AC සර්වෝ මෝටරය භාවිතා කරයි.
මාර්ගෝපදේශක දුම්රිය ආකෘතිය: 45 වර්ගයේ රේඛීය මාර්ගෝපදේශක රේල් පීලි කැබලි 4 ක්.
2.2.4 Z1 අක්ෂය: බල හිස සෑදලය මත ඉදිරියට සහ පසුපසට ගමන් කරයි.
Z1-අක්ෂ සම්ප්රේෂණය: Z1-අක්ෂයේ රේඛීය චලිතය සාක්ෂාත් කර ගැනීම සඳහා බෝල ඉස්කුරුප්පු ඇණ හරහා චලනය ධාවනය කිරීමට AC සර්වෝ මෝටරය සහ අධි-නිරවද්ය ග්රහලෝක අඩු කරන්නා භාවිතා කරයි.
2.2.5 Z2 අක්ෂය: බල හිස සෑදලය මත ඉදිරියට සහ පසුපසට ගමන් කරයි.
Z2-අක්ෂ සම්ප්රේෂණය: Z2-අක්ෂ රේඛීය චලිතය සාක්ෂාත් කර ගැනීම සඳහා බෝල ඉස්කුරුප්පු ඇණ හරහා චලනය ධාවනය කිරීමට AC සර්වෝ මෝටරය සහ අධි-නිරවද්ය ග්රහලෝක අඩු කරන්නා භාවිතා කරයි.
2.3. චිප් ඉවත් කිරීම සහ සිසිලනය
වැඩ බංකුව යට දෙපස සවි කර ඇති පැතලි දාම චිප වාහක ඇති අතර, ශිෂ්ට සම්පන්න නිෂ්පාදනයක් සාක්ෂාත් කර ගැනීම සඳහා යකඩ චිප්ස් අවසානයේ චිප් වාහකයට මුදා හැරිය හැකිය. චිප් වාහකයේ සිසිලන ටැංකියේ සිසිලන පොම්පයක් ඇති අතර, එය මෙවලමෙහි ක්රියාකාරිත්වය සහ සේවා කාලය සහතික කිරීම සඳහා අභ්යන්තර සිසිලනය + බාහිර සිසිලනය සඳහා භාවිතා කළ හැකි අතර සිසිලනකාරකය ප්රතිචක්රීකරණය කළ හැකිය.
3. සම්පූර්ණ ඩිජිටල් සංඛ්යාත්මක පාලන පද්ධතිය:
3.1. චිප් බිඳීමේ කාර්යය සමඟ, චිප් බිඳීමේ කාලය සහ චිප් බිඳීමේ චක්රය මිනිස් යන්ත්ර අතුරුමුහුණත මත සැකසිය හැක.
3.2. මෙවලම් එසවීමේ කාර්යය සමඟින්, මෙවලම් එසවීමේ දුර මිනිස් යන්ත්ර අතුරුමුහුණත මත සැකසිය හැක. දුර ළඟා වූ විට, මෙවලම ඉක්මනින් එසවෙනු ඇත, පසුව චිප්ස් ඉවතට විසි කරනු ලැබේ, පසුව විදුම් මතුපිටට වේගයෙන් ඉදිරියට ගොස් ස්වයංක්රීයව වැඩ බවට පරිවර්තනය වේ.
3.2. මධ්යගත මෙහෙයුම් පාලන පෙට්ටිය සහ අතේ ගෙන යා හැකි ඒකකය සංඛ්යාත්මක පාලන පද්ධතියක් භාවිතා කරන අතර USB අතුරුමුහුණත සහ LCD ද්රව ස්ඵටික සංදර්ශකයකින් සමන්විත වේ. ක්රමලේඛනය, ගබඩා කිරීම, ප්රදර්ශනය සහ සන්නිවේදනය පහසු කිරීම සඳහා, මෙහෙයුම් අතුරුමුහුණතට මිනිසා-යන්ත්ර සංවාදය, දෝෂ වන්දි සහ ස්වයංක්රීය අනතුරු ඇඟවීම වැනි කාර්යයන් ඇත.
3.2.. සැකසීමට පෙර සිදුරු පිහිටීම පෙරදසුන් කර නැවත පරීක්ෂා කිරීමේ කාර්යය උපකරණ සතුව ඇති අතර, ක්රියාකාරිත්වය ඉතා පහසු වේ.
4ස්වයංක්රීය ලිහිසිකරණය
යන්ත්ර නිරවද්යතා රේඛීය මාර්ගෝපදේශක රේල් යුගල, නිරවද්යතා බෝල ඉස්කුරුප්පු යුගල සහ අනෙකුත් අධි-නිරවද්යතා චලන යුගල ස්වයංක්රීය ලිහිසිකරණ පද්ධති වලින් සමන්විත වේ. ස්වයංක්රීය ලිහිසි කිරීමේ පොම්පය පීඩන තෙල් ප්රතිදානය කරන අතර ප්රමාණාත්මක ලිහිසි තෙල් කුටිය තෙල්වලට ඇතුළු වේ. තෙල් කුටිය තෙල්වලින් පුරවා පද්ධති පීඩනය 1.4~1.75Mpa දක්වා ඉහළ යන විට, පද්ධතියේ පීඩන ස්විචය වසා දමනු ලැබේ, පොම්පය නතර වන අතර, බෑමේ කපාටය එකවරම බානු ලැබේ. මාර්ගයේ තෙල් පීඩනය 0.2Mpa ට වඩා පහත වැටෙන විට, ප්රමාණාත්මක ලිහිසිකාරකය ලිහිසි ලක්ෂ්යය පිරවීමට පටන් ගෙන එක් තෙල් පිරවීමක් සම්පූර්ණ කරයි. ප්රමාණාත්මක ඔයිලර් මඟින් සපයනු ලබන නිශ්චිත තෙල් ප්රමාණය සහ පද්ධති පීඩනය හඳුනා ගැනීමේ හැකියාව නිසා, තෙල් සැපයුම විශ්වාසදායක වන අතර එක් එක් චාලක යුගලයේ මතුපිට තෙල් පටලයක් ඇති බව සහතික කරයි, එය ඝර්ෂණය සහ ඇඳීම අඩු කරන අතර අධික උනුසුම් වීම නිසා අභ්යන්තර ව්යුහයට සිදුවන හානිය වළක්වයි. , යන්ත්රයේ නිරවද්යතාවය සහ ආයු කාලය සහතික කිරීම සඳහා.
5. යන්ත්රයපරිසරය භාවිතා කරන්න:
බල සැපයුම: තෙකලා AC380V±10%, 50Hz±1 පරිසර උෂ්ණත්වය: -10°~ 45°
6පිළිගැනීමේ නිර්ණායක:
JB/T10051-1999 "ලෝහ කැපුම් යන්ත්රවල හයිඩ්රොලික් පද්ධතිය සඳහා සාමාන්ය තාක්ෂණික පිරිවිතර"
7තාක්ෂණික පරාමිතීන්:
| ආකෘතිය | 2050-5Z හඳුන්වා දීම | |
| උපරිම සැකසුම් වැඩ කොටස ප්රමාණය | දිග × පළල × උස (මි.මී.) | 5000×2000×1500 |
| වැඩ කරන මේස ප්රමාණය | දිග X පළල (මි.මී.) | 5000*2000 |
| බල හිස පාදක දිශාව ගමන් කිරීම | ඉදිරියට සහ පසුපසට ගෙනයන්න (මි.මී.) | 5000 ක් |
| බල හිස ඉහළට සහ පහළට | රැම් එකේ ඉහළට සහ පහළට පහර (මි.මී.) | 1500 |
|
තිරස් රැම් වර්ගයේ විදුම් බල හිස බල හිස 1 2 | ප්රමාණය (2 pcs) | 2 |
| ස්පින්ඩල් ටේපර් | බීටී 50 | |
| විදුම් විෂ්කම්භය (මි.මී.) | Φ2-Φ60 | |
| ටැපිං විෂ්කම්භය (මි.මී.) | එම්3-එම්30 | |
| ස්පින්ඩල් වේගය (r/min) | 30~3000 | |
| සර්වෝ ස්පින්ඩල් මෝටර් බලය (kW) | 22*2 | |
| වම් සහ දකුණු ගමන් (මි.මී.) | 600 600 ක් | |
| ද්විපාර්ශ්වික ස්ථානගත කිරීමේ නිරවද්යතාවය | 300මි.මී.*300මි.මී. | ±0.025 |
| ද්වි-දිශානුගත පුනරාවර්තන ස්ථානගත කිරීමේ නිරවද්යතාවය | 300මි.මී.*300මි.මී. | ±0.02 |
නිෂ්පාදන කාණ්ඩ
-

VC ශ්රේණියේ ඉහළ දෘඪතාව CNC යන්ත්රෝපකරණ මධ්යස්ථානය wi...
-

HP ශ්රේණියේ තිරස් චලන තීරු රේඛීය මාර්ගෝපදේශය...
-

HT ශ්රේණියේ තිරස් චලනය වන තීරු රේඛීය මාර්ගෝපදේශය...
-

VS ශ්රේණි හතර-ධාවන පථ බර CNC යන්ත්රෝපකරණ C...
-

ඉහළ දෘඩතාවයකින් යුත් V ශ්රේණියේ CNC යන්ත්රෝපකරණ මධ්යස්ථානය
-

X ශ්රේණියේ ද්විත්ව තීරු CNC යන්ත්රෝපකරණ මධ්යස්ථානය
-

තිරස් 5-අක්ෂ CNC යන්ත්රෝපකරණ මධ්යස්ථානය TKG1600
-

CNC සිරස් හැරවීම සහ ඇඹරුම් සංයුක්ත සතය...
-

අධිවේගී CNC යන්ත්රෝපකරණ මධ්යස්ථානය GM ශ්රේණිය
-

අධිවේගී CNC ඇඹරුම් GT ශ්රේණිය
-

ද්විත්ව-ස්පින්ඩල් CNC පට්ටල SK32
-

රෝද සඳහා CNC සිරස් යන්ත්රෝපකරණ මධ්යස්ථානය RFTV510...