


BOSM -5020-5Z ප්රතිවිරුද්ධ-හිස කම්මැලි ඇඹරුම් යන්ත්රය
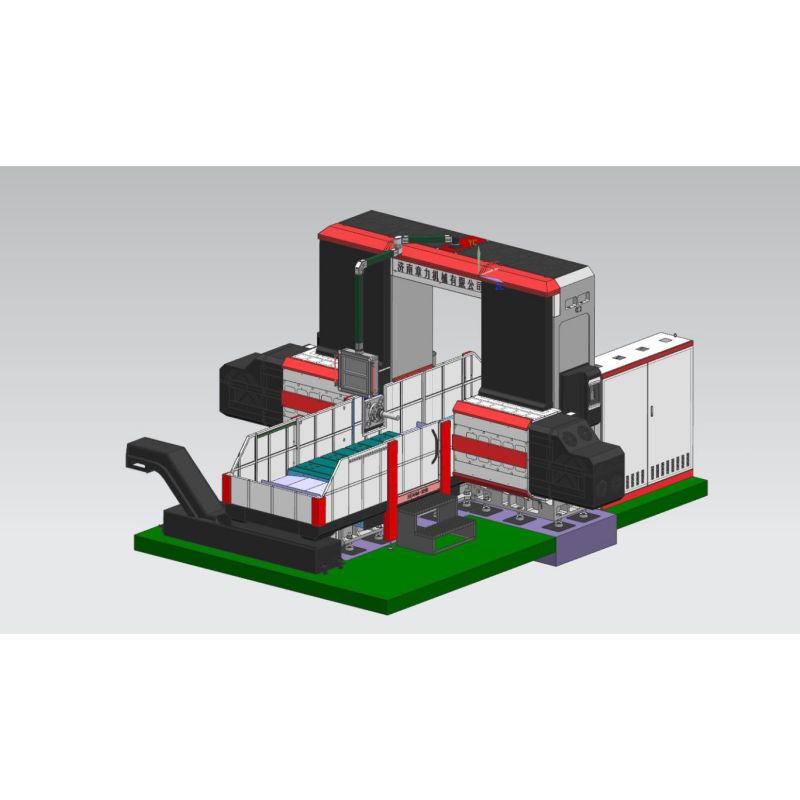
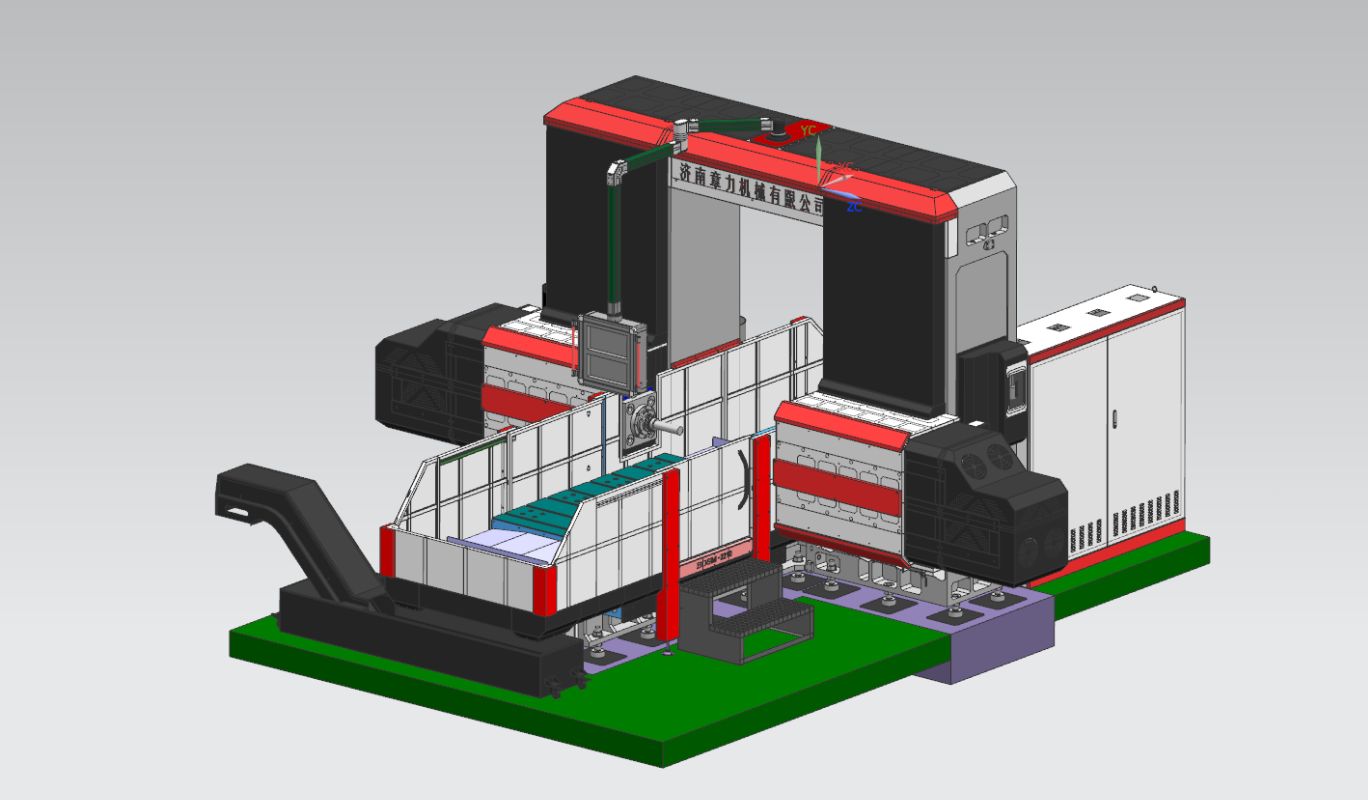
1උපකරණ භාවිතය:
BOSM-5020-5Z CNC වැඩ බංකු ජංගම ද්විත්ව තීරු හිස සිට හිස දක්වා කම්මැලි සහ ඇඹරුම් යන්ත්රය ඉංජිනේරු යන්ත්රෝපකරණ සමමිතික වැඩ කොටස් සඳහා විශේෂ යන්ත්රයකි. යන්ත්රය විශේෂ චංචල වැඩ බංකුවකින් සහ තිරස් රැම් කට්ටල දෙකකින් සමන්විත වන අතර එමඟින් ඵලදායී පහර පරාසය තුළ වැඩ කොටසෙහි විදුම්, ඇඹරීම, කම්මැලි කිරීම සහ වෙනත් සැකසුම් සාක්ෂාත් කර ගත හැකිය, වැඩ කොටස එකවර ස්ථානයේ සැකසිය හැකිය (ද්විතියික කලම්ප අවශ්ය නොවේ), වේගවත් පැටවීමේ සහ බෑමේ වේගය, වේගවත් ස්ථානගත කිරීමේ වේගය, ඉහළ සැකසුම් නිරවද්යතාවය සහ ඉහළ සැකසුම් කාර්යක්ෂමතාව.
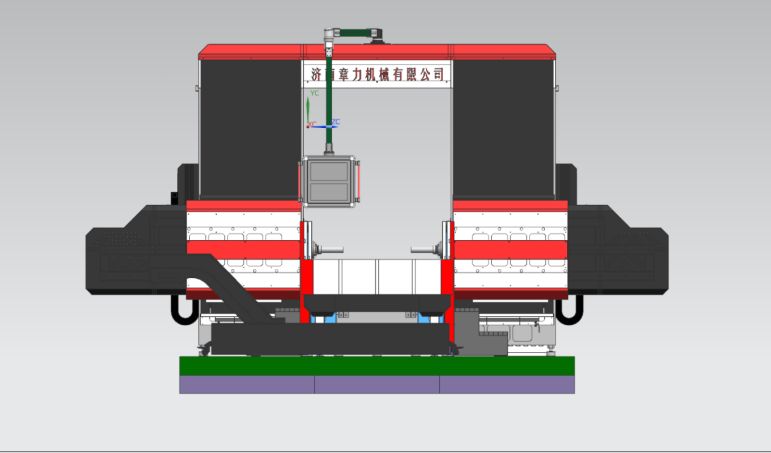
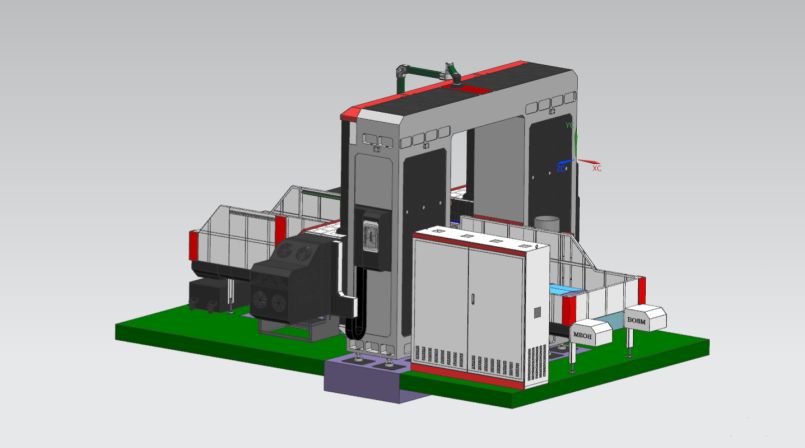
2උපකරණ ව්යුහය:
2.1. යන්ත්රයේ ප්රධාන කොටස්
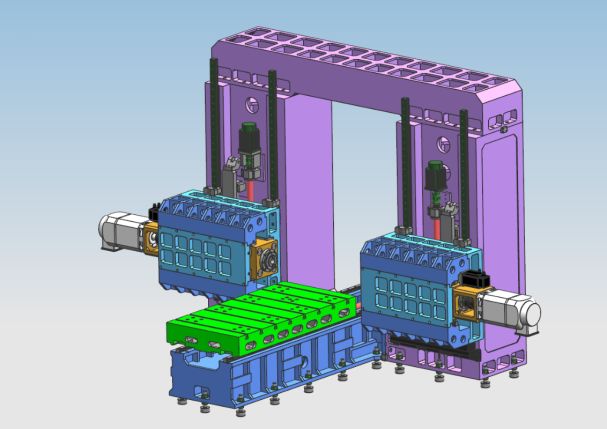
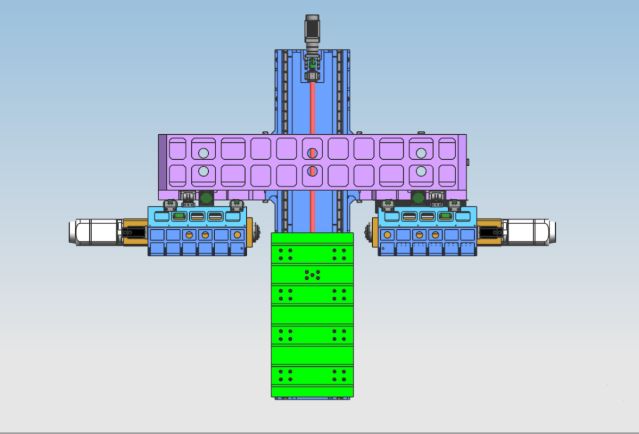
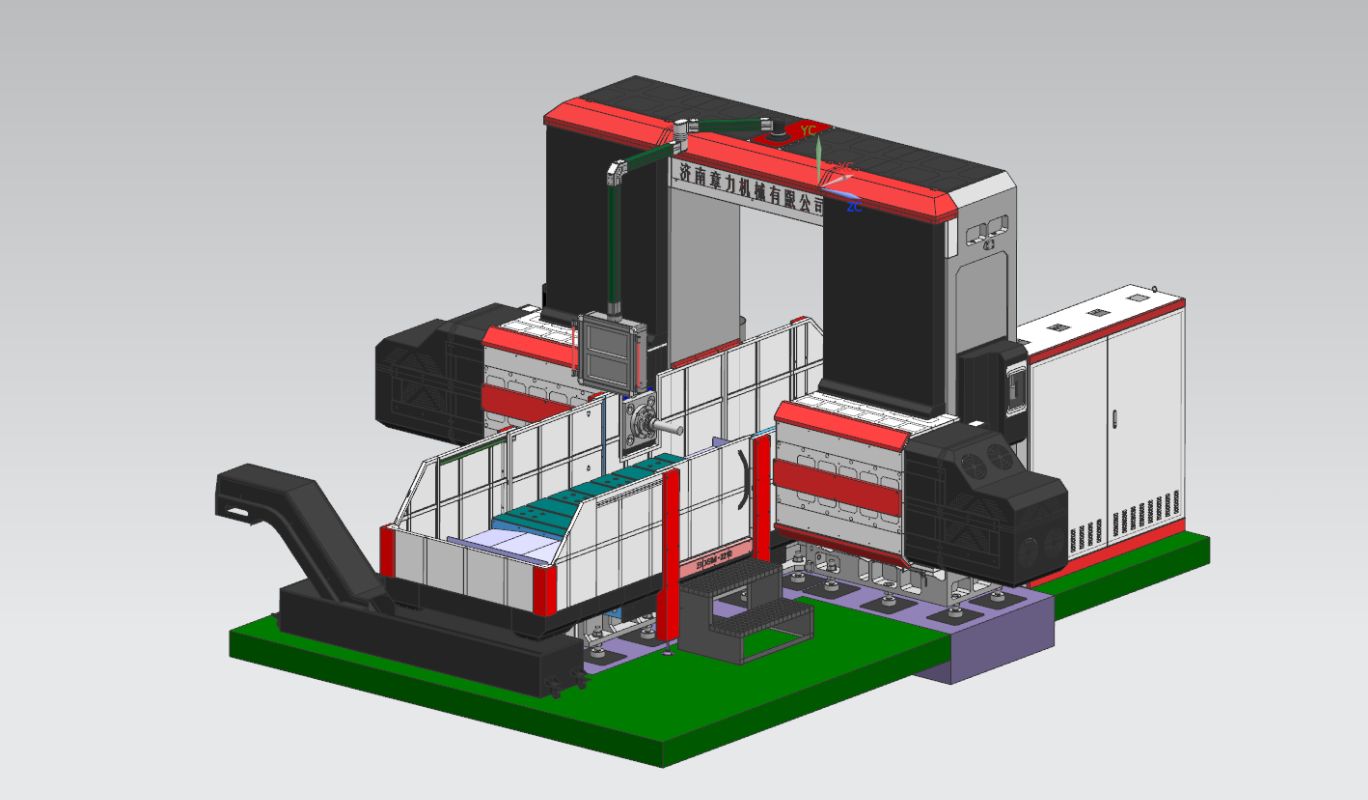
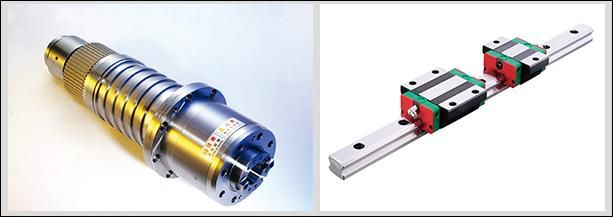
ඇඳ, වැඩ බංකුව, වම් සහ දකුණු තීරු, බාල්ක, ගැන්ට්රි සම්බන්ධක බාල්ක, සෑදල, රැම් යනාදිය, සියල්ලම දුම්මල වැලි අච්චුව, උසස් තත්ත්වයේ අළු යකඩ 250 වාත්තු කිරීම, උණුසුම් වැලි වළක ඇනීල් කිරීම → කම්පන වයසට යාම → උදුන ඇනීල් කිරීම → කම්පනය වයසට යාම → රළු යන්ත්රෝපකරණ → කම්පන වයසට යාම → උදුන ඇනීල් කිරීම → කම්පන වයසට යාම → නිම කිරීම, කොටස්වල සෘණ ආතතිය සම්පූර්ණයෙන්ම ඉවත් කර කොටස්වල ක්රියාකාරිත්වය ස්ථාවරව තබා ගනී. ස්ථාවර ඇඳ, වම් සහ දකුණු තීරු, ගැන්ට්රි සහ වැඩ බංකුව චලනය; යන්ත්රයට ඇඹරීම, කම්මැලි කැපීම, විදීම, ප්රති-ගිල්වීම, තට්ටු කිරීම සහ අනෙකුත් කාර්යයන් ඇත, මෙවලම් සිසිලන ක්රමය බාහිර සිසිලනයයි, යන්ත්රයේ පෝෂක අක්ෂ 5 ක් අඩංගු වන අතර එමඟින් 4-අක්ෂ සම්බන්ධතාවය, 5-අක්ෂ තනි-ක්රියා, බල හිස් 2, යන්ත්ර අක්ෂීය සහ බල හිස පහත රූපයේ දැක්වේ.
2.2. අක්ෂීය සම්ප්රේෂණ පෝෂක කොටසෙහි ප්රධාන ව්යුහය
2.2.1. X-අක්ෂය: වැඩ මේසය ස්ථාවර ඇඳෙහි මාර්ගෝපදේශක රේල් පීල්ල දිගේ පාර්ශ්වීයව ප්රතිලෝම වේ.
X-අක්ෂ සම්ප්රේෂණය: X-අක්ෂ රේඛීය චලිතය සාක්ෂාත් කර ගැනීම සඳහා බෝල ඉස්කුරුප්පු සම්ප්රේෂණය හරහා වැඩ මේසය ධාවනය කිරීමට AC සර්වෝ මෝටරය සහ අධි-නිරවද්ය ග්රහලෝක අඩු කරන්නා භාවිතා කරයි.
මාර්ගෝපදේශක රේල් පීලි ආකෘතිය: ඉහළ ශක්තියකින් යුත් නිරවද්ය රේඛීය මාර්ගෝපදේශක රේල් පීලි දෙකක් තබන්න.
2.2.2.Y1 අක්ෂය: බල හිස සහ රැම් එකක් තීරුවේ ඉදිරිපස පැත්තේ සිරස් අතට සවි කර ඇති අතර, තීරුවේ මාර්ගෝපදේශක රේල් පීල්ල දිගේ වමට සහ දකුණට ප්රතිලෝම වේ.
Y1-අක්ෂ සම්ප්රේෂණය: සෑදලය චලනය කිරීමට සහ Y1-අක්ෂ රේඛීය චලිතය අවබෝධ කර ගැනීමට බෝල ඉස්කුරුප්පු ඇණ ධාවනය කිරීමට AC සර්වෝ මෝටරය භාවිතා කරයි.
මාර්ගෝපදේශක දුම්රිය ආකෘතිය: 45 වර්ගයේ රේඛීය මාර්ගෝපදේශක රේල් පීලි කැබලි 4 ක්.
2.2.3.Y2 අක්ෂය: බල හිසෙහි දෙවන රැම් එක තීරුවේ ඉදිරිපස පැත්තේ සිරස් අතට ස්ථාපනය කර ඇති අතර, තීරුවේ මාර්ගෝපදේශක රේල් පීල්ල දිගේ වමට සහ දකුණට ප්රතිලෝම වේ.
Y2-අක්ෂ සම්ප්රේෂණය: Y1-අක්ෂයේ රේඛීය චලනය සාක්ෂාත් කර ගැනීම සඳහා සෑදල චලනය ධාවනය කිරීම සඳහා බෝල ඉස්කුරුප්පු ඇණ ධාවනය කිරීමට AC සර්වෝ මෝටරය භාවිතා කරයි.
මාර්ගෝපදේශක රේල් පීලි ආකෘතිය: වර්ග 45 ක රේඛීය මාර්ගෝපදේශක රේල් පීලි කැබලි 4 ක්
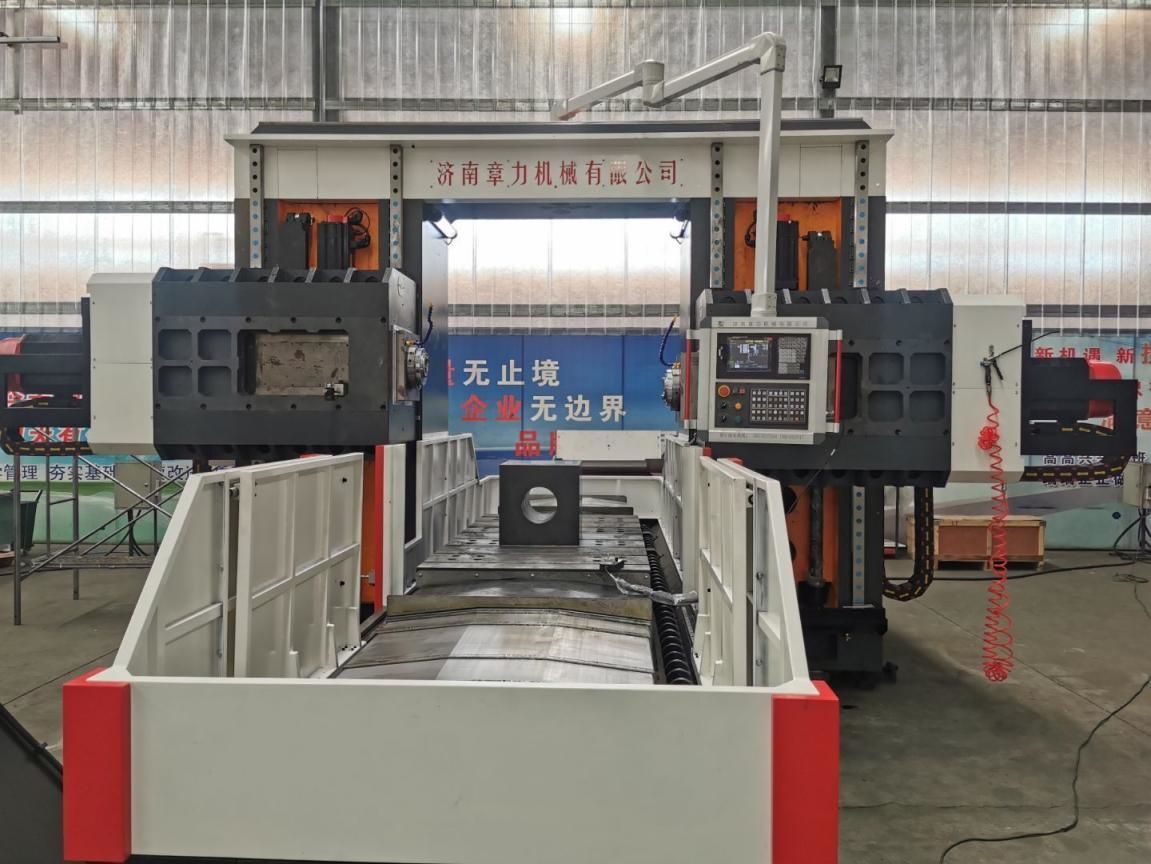
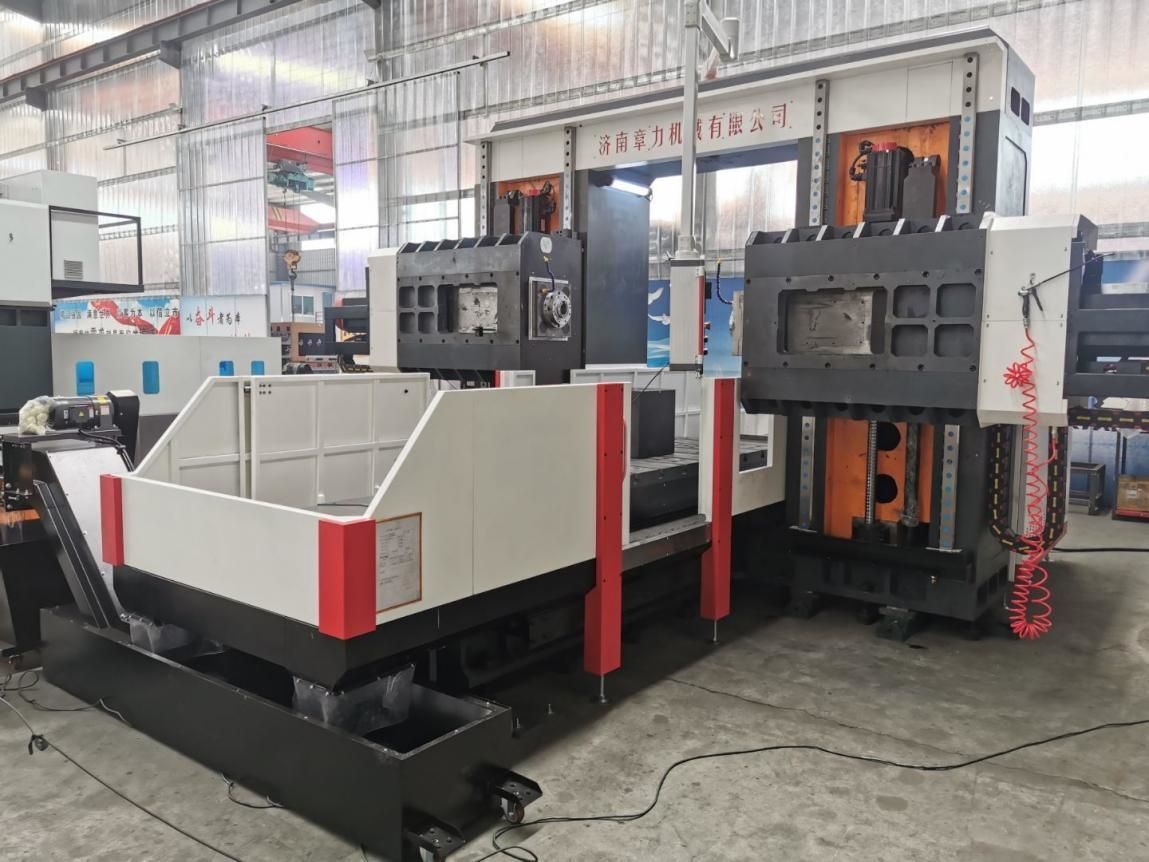
2.2.4. Z1 අක්ෂය: බල හිස ස්ලයිඩින් සෑදලය දකුණු තීරුවේ ඉදිරිපස පැත්තේ සිරස් අතට සවි කර ඇති අතර තීරු මාර්ගෝපදේශක දුම්රිය දිගේ ඉහළට සහ පහළට ප්රතිලෝම වේ.
Z1-අක්ෂ සම්ප්රේෂණය: Z1-අක්ෂ රේඛීය චලිතය සාක්ෂාත් කර ගැනීම සඳහා බෝල ඉස්කුරුප්පුව හරහා චලනය කිරීමට රැම් එක ධාවනය කිරීමට AC සර්වෝ මෝටරය සහ අධි-නිරවද්ය ග්රහලෝක අඩු කරන්නා භාවිතා කරයි.
මාර්ගෝපදේශක දුම්රිය ආකෘතිය: 2 65 වර්ගයේ රේඛීය මාර්ගෝපදේශක රේල් පීලි
2.2.5.Z2 අක්ෂය: බල හිස ස්ලයිඩ් සෑදලය දකුණු තීරුවේ ඉදිරිපස පැත්තේ සිරස් අතට ස්ථාපනය කර ඇති අතර, තීරු මාර්ගෝපදේශක දුම්රිය දිගේ ඉහළට සහ පහළට ප්රතිලෝම වේ.
Z1-අක්ෂ සම්ප්රේෂණය: Z2-අක්ෂ රේඛීය චලිතය සාක්ෂාත් කර ගැනීම සඳහා බෝල ඉස්කුරුප්පුව හරහා චලනය කිරීමට රැම් එක ධාවනය කිරීමට AC සර්වෝ මෝටරය සහ ඉහළ නිරවද්යතාවයකින් යුත් ග්රහලෝක අඩු කරන්නා භාවිතා කරයි.
මාර්ගෝපදේශක දුම්රිය ආකෘතිය: 2 65 වර්ගයේ රේඛීය මාර්ගෝපදේශක රේල් පීලි
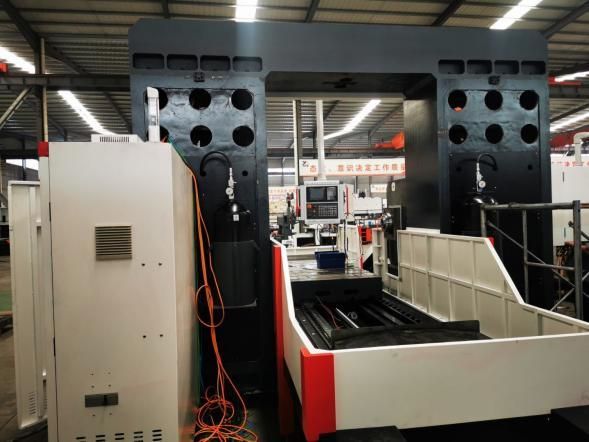
උසස් තත්ත්වයේ HT250 වාත්තු තීරුව 65 වර්ගයේ බර රේඛීය මාර්ගෝපදේශක රේල් පීලි කැබලි 2ක්
කම්මැලි සහ ඇඹරුම් බල හිස (බල හිස 1 සහ 2 ඇතුළුව) සංයුක්ත හතරැස් රැම් එකක් වන අතර, චලනය වන දිශාව රේඛීය රෝලර් මාර්ගෝපදේශ රේල් 4 කින් මෙහෙයවනු ලැබේ. නිරවද්ය බෝල ඉස්කුරුප්පු යුගලය ධාවනය කිරීම සඳහා ධාවකය AC සර්වෝ මෝටරයක් භාවිතා කරයි. යන්ත්රය නයිට්රජන් සමතුලිතතා තීරුවකින් සමන්විත වේ. , ඉස්කුරුප්පු ඇණ සහ සර්වෝ මෝටරයේ යන්ත්ර හිසෙහි දරණ ධාරිතාව අඩු කරන්න. Z-අක්ෂ මෝටරයට ස්වයංක්රීය තිරිංග ක්රියාකාරිත්වයක් ඇත. බලය බිඳවැටීමකදී, ස්වයංක්රීය තිරිංගය මෝටර් පතුවළ භ්රමණය කළ නොහැකි වන පරිදි තදින් අල්ලා ගනු ඇත. වැඩ කරන විට, සරඹ බිට් වැඩ කොටස ස්පර්ශ නොකරන විට, එය වේගයෙන් පෝෂණය වේ; සරඹ බිට් වැඩ කොටස ස්පර්ශ කරන විට, එය ස්වයංක්රීයව වැඩ කරන පෝෂණයට මාරු වේ. සරඹ බිට් වැඩ කොටස විනිවිද යන විට, එය ස්වයංක්රීයව වේගවත් ආපසු හැරවීමට මාරු වේ; සරඹ බිට් අවසානය වැඩ කොටසෙන් ඉවත් වී නියමිත ස්ථානයට ළඟා වූ විට, එය ස්වයංක්රීය සංසරණය සාක්ෂාත් කර ගැනීම සඳහා ඊළඟ සිදුරු ස්ථානයට ගමන් කරනු ඇත. තවද එය අන්ධ සිදුරු විදීම, ඇඹරීම, චැම්ෆරින් කිරීම, චිප් කැඩීම, ස්වයංක්රීය චිප් ඉවත් කිරීම යනාදියෙහි කාර්යයන් අවබෝධ කර ගත හැකි අතර එමඟින් ශ්රම ඵලදායිතාව වැඩි දියුණු වේ.
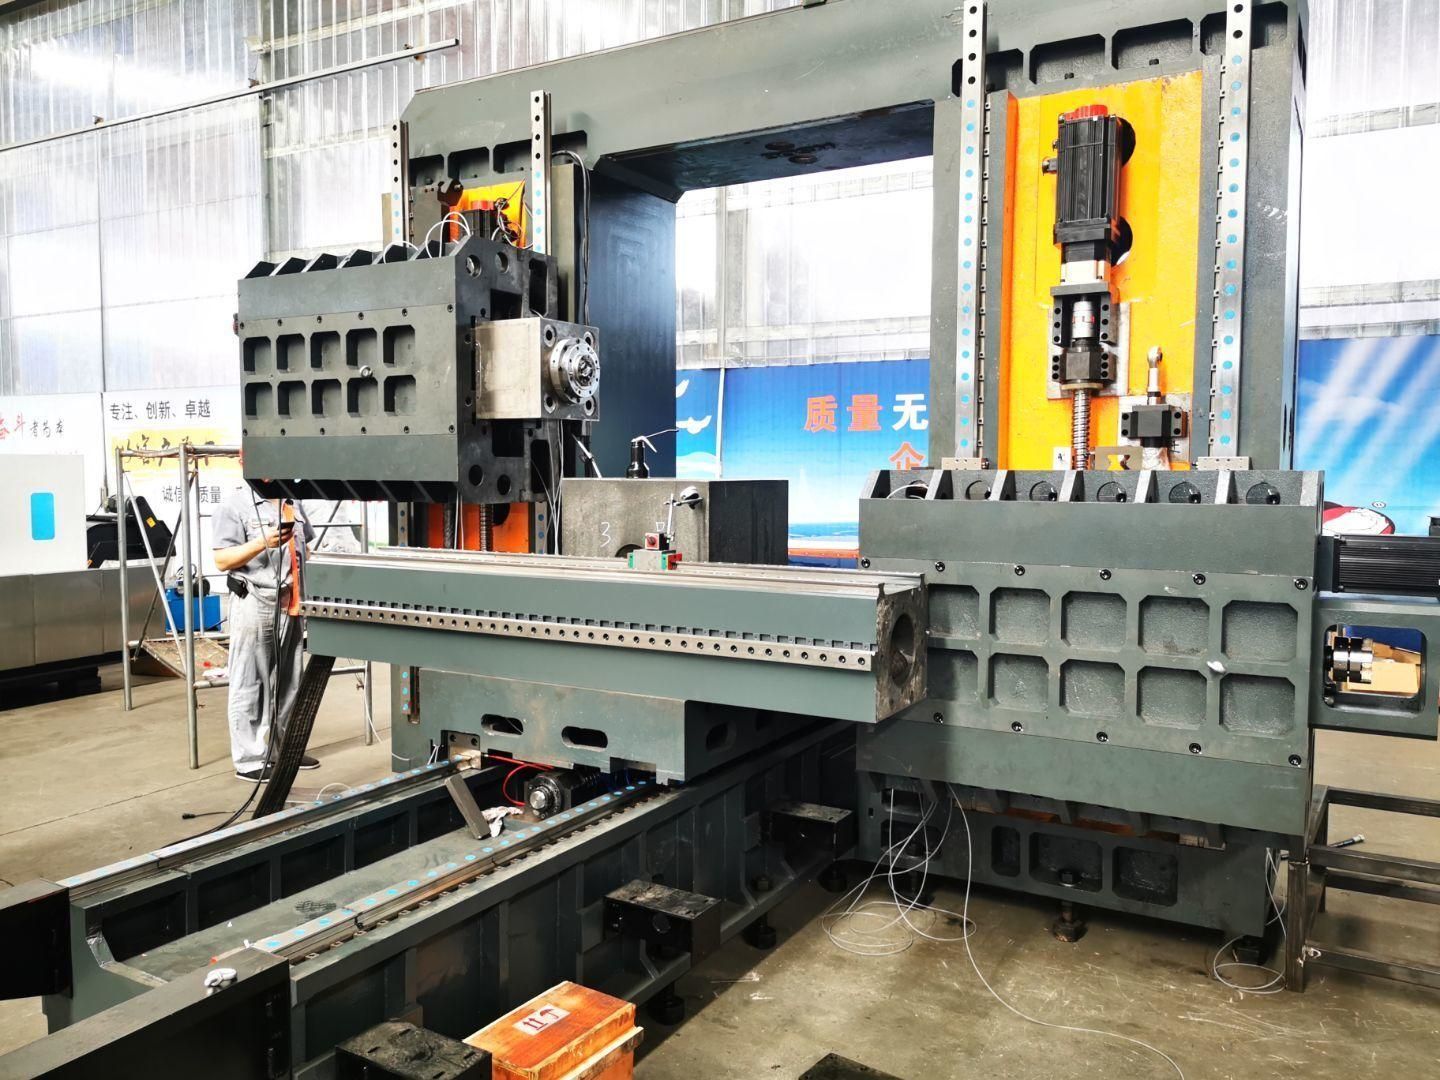
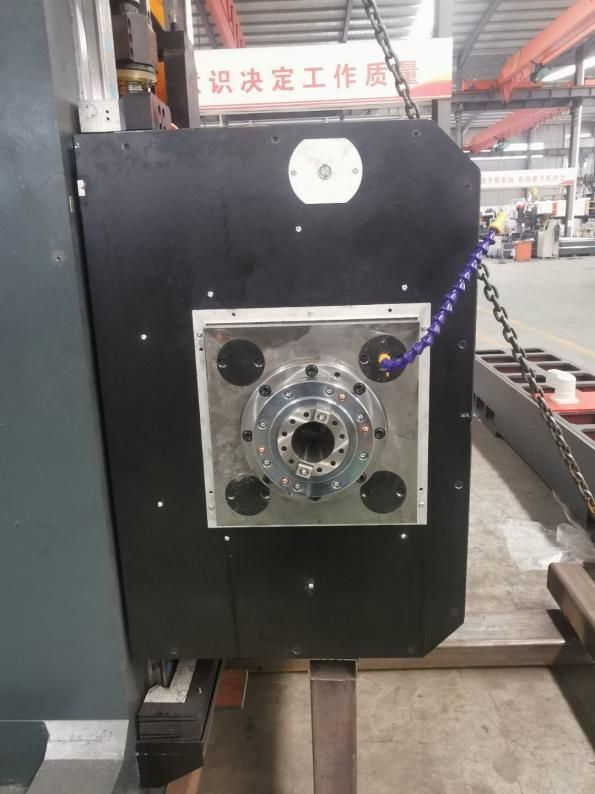
500mm පහර සංයෝග හතරැස් රැම් බල හිස, සාම්ප්රදායික ඇතුළු කිරීම් වෙනුවට රේඛීය මාර්ගෝපදේශ භාවිතා කර, හතරැස් රැම් එකේ දෘඩතාව රඳවා ගනිමින් මාර්ගෝපදේශක නිරවද්යතාවය බෙහෙවින් වැඩි දියුණු කරයි.
2.3. චිප් ඉවත් කිරීම සහ සිසිලනය
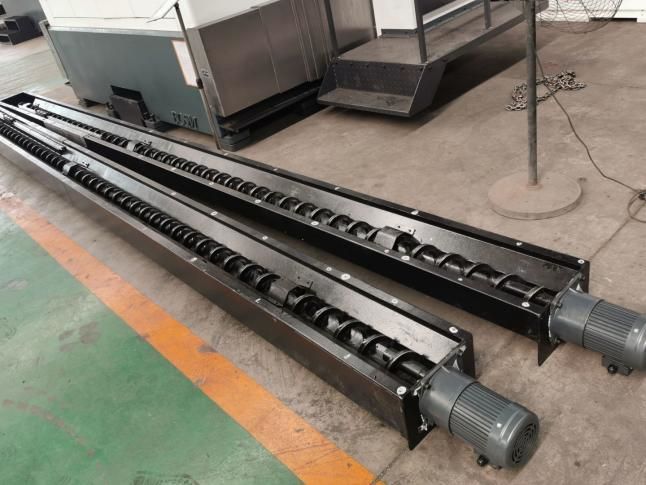
වැඩ බංකුව යටතේ දෙපස සවි කර ඇති සර්පිලාකාර සහ පැතලි දාම චිප වාහක ඇති අතර, ශිෂ්ට සම්පන්න නිෂ්පාදනයක් සාක්ෂාත් කර ගැනීම සඳහා චිප්ස් අවසානයේ දී සර්පිලාකාර සහ දාම තහඩු අදියර දෙකක් හරහා ස්වයංක්රීයව චිප් වාහකය වෙත ගෙන යා හැකිය. චිප් වාහකයේ සිසිලන පොම්පයක් ඇති අතර, මෙවලමෙහි ක්රියාකාරිත්වය සහ සේවා කාලය සහතික කිරීම සඳහා මෙවලමෙහි බාහිර සිසිලනය සඳහා භාවිතා කළ හැකි අතර සිසිලනකාරකය ප්රතිචක්රීකරණය කළ හැකිය.
3. සම්පූර්ණ ඩිජිටල් සංඛ්යාත්මක පාලන පද්ධතිය:
3.1. චිප් බිඳීමේ කාර්යය සමඟ, චිප් බිඳීමේ කාලය සහ චිප් බිඳීමේ චක්රය මිනිස් යන්ත්ර අතුරුමුහුණත මත සැකසිය හැක.
3.2. මෙවලම් එසවීමේ කාර්යය සමඟින් සන්නද්ධව, මෙවලම් එසවීමේ දුර මිනිස් යන්ත්ර අතුරුමුහුණත මත සැකසිය හැක. දුර ළඟා වූ විට, මෙවලම ඉක්මනින් එසවීම, පසුව චිප්ස් ඉවතට විසි කිරීම, පසුව එය වේගයෙන් විදුම් මතුපිටට යොමු කර ස්වයංක්රීයව වැඩ බවට පරිවර්තනය කිරීම සිදු කෙරේ.
3.3. මධ්යගත මෙහෙයුම් පාලන පෙට්ටිය සහ අතින් ගෙන යා හැකි ඒකකය සංඛ්යාත්මක පාලන පද්ධතියක් භාවිතා කරන අතර USB අතුරුමුහුණත සහ LCD ද්රව ස්ඵටික සංදර්ශකයකින් සමන්විත වේ. ක්රමලේඛනය, ගබඩා කිරීම, ප්රදර්ශනය සහ සන්නිවේදනය පහසු කිරීම සඳහා, මෙහෙයුම් අතුරුමුහුණත මිනිස් යන්ත්ර සංවාදය, දෝෂ වන්දි සහ ස්වයංක්රීය අනතුරු ඇඟවීම වැනි කාර්යයන් ඇත.
3.4. සැකසීමට පෙර සිදුරු පිහිටීම පෙරදසුන් කර නැවත පරීක්ෂා කිරීමේ කාර්යය උපකරණ සතුව ඇති අතර, ක්රියාකාරිත්වය ඉතා පහසුය.
4ස්වයංක්රීය ලිහිසිකරණය
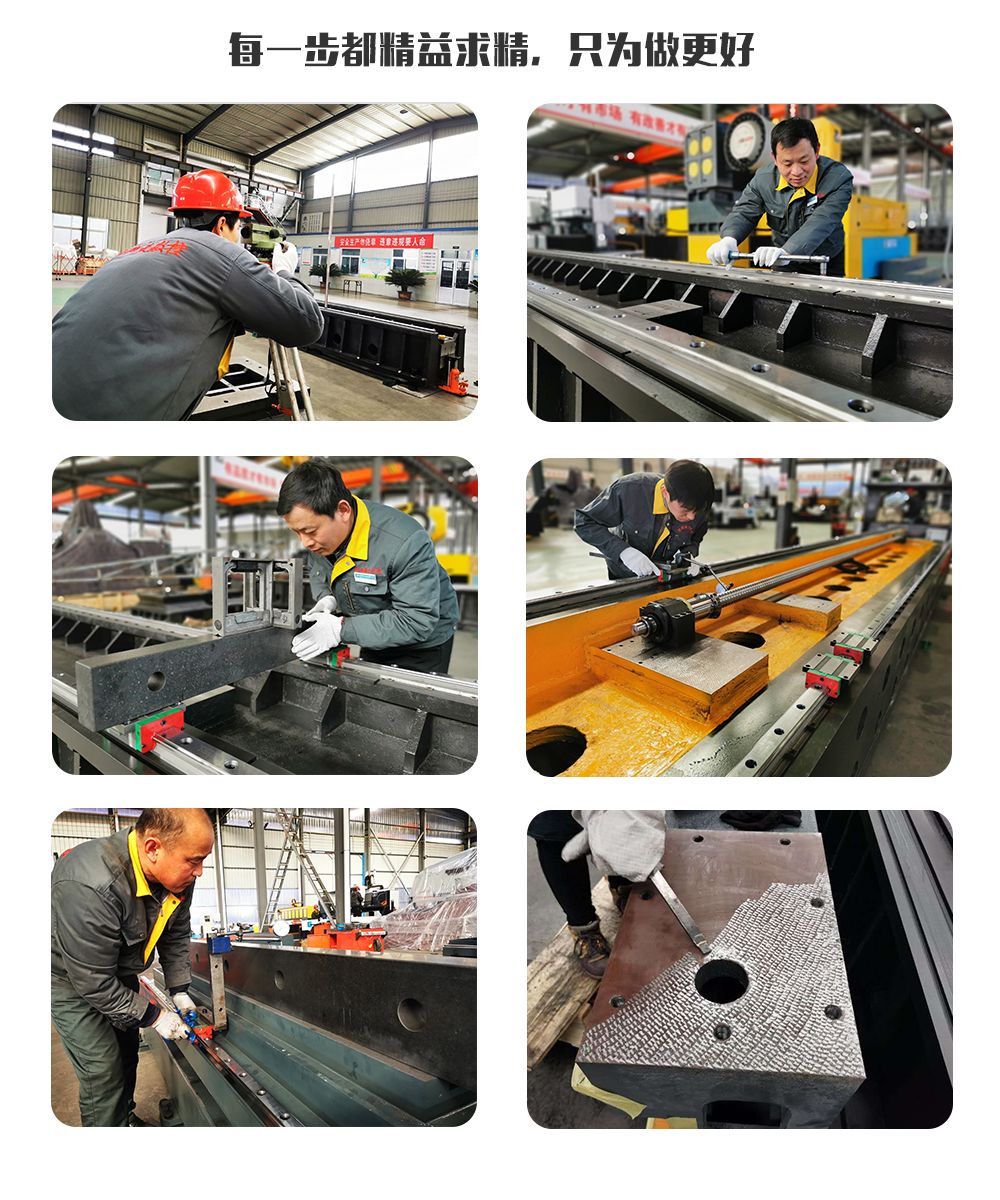
යන්ත්ර නිරවද්යතා රේඛීය මාර්ගෝපදේශක රේල් යුගල, නිරවද්යතා බෝල ඉස්කුරුප්පු යුගල සහ අනෙකුත් අධි-නිරවද්යතා චලන යුගල ස්වයංක්රීය ලිහිසිකරණ පද්ධති වලින් සමන්විත වේ. ස්වයංක්රීය ලිහිසි කිරීමේ පොම්පය පීඩන තෙල් ප්රතිදානය කරන අතර ප්රමාණාත්මක ලිහිසි තෙල් කුටිය තෙල්වලට ඇතුළු වේ. තෙල් කුටිය තෙල්වලින් පුරවා ගත් පසු, පද්ධති පීඩනය 1.4-1.75Mpa දක්වා ඉහළ ගිය විට, පද්ධතියේ පීඩන ස්විචය වැසෙයි, පොම්පය නතර වේ, සහ බෑමේ කපාටය එකවරම බෑම සිදු වේ. මාර්ගයේ තෙල් පීඩනය 0.2Mpa ට වඩා පහත වැටෙන විට, ප්රමාණාත්මක ලිහිසිකාරකය ලිහිසි ලක්ෂ්යය පිරවීමට පටන් ගෙන එක් තෙල් පිරවීමක් සම්පූර්ණ කරයි. ප්රමාණාත්මක තෙල් ඉන්ජෙක්ටරයේ නිවැරදි තෙල් සැපයුම සහ පද්ධති පීඩනය හඳුනා ගැනීම හේතුවෙන්, තෙල් සැපයුම විශ්වාසදායක වන අතර, එක් එක් චාලක යුගලයේ මතුපිට තෙල් පටලයක් ඇති බව සහතික කරයි, ඝර්ෂණය සහ ඇඳීම අඩු කරයි, සහ අධික උනුසුම් වීම නිසා ඇතිවන අභ්යන්තර ව්යුහයට සිදුවන හානිය වළක්වයි. , යන්ත්රයේ නිරවද්යතාවය සහ ආයු කාලය සහතික කිරීම සඳහා. ස්ලයිඩින් මාර්ගෝපදේශක රේල් යුගලය හා සසඳන විට, මෙම යන්ත්රයේ භාවිතා කරන රෝලිං රේඛීය මාර්ගෝපදේශක රේල් යුගලයට වාසි මාලාවක් ඇත:
①චලන සංවේදීතාව ඉහළයි, රෝලිං මාර්ගෝපදේශක රේල් පීල්ලේ ඝර්ෂණ සංගුණකය කුඩායි, 0.0025~0.01 ක් පමණයි, සහ ධාවන බලය බෙහෙවින් අඩු වී ඇති අතර එය සාමාන්ය යන්ත්රෝපකරණවලින් 1/10 කට සමාන වේ.
② ගතික සහ ස්ථිතික ඝර්ෂණය අතර වෙනස ඉතා කුඩා වන අතර, පසු විපරම් කාර්ය සාධනය විශිෂ්ටයි, එනම්, රියදුරු සංඥාව සහ යාන්ත්රික ක්රියාව අතර කාල පරතරය අතිශයින් කෙටි වන අතර, එය සංඛ්යාත්මක පාලන පද්ධතියේ ප්රතිචාර වේගය සහ සංවේදීතාව වැඩි දියුණු කිරීමට හිතකර වේ.
③එය අධිවේගී රේඛීය චලිතය සඳහා සුදුසු වන අතර, එහි ක්ෂණික වේගය ස්ලයිඩින් මාර්ගෝපදේශක රේල් පීලි වලට වඩා 10 ගුණයකින් පමණ වැඩිය.
④ එය හිඩැස් රහිත චලනය සාක්ෂාත් කර ගත හැකි අතර යාන්ත්රික පද්ධතියේ චලන දෘඪතාව වැඩි දියුණු කළ හැකිය.
⑤වෘත්තීය නිෂ්පාදකයින් විසින් නිෂ්පාදනය කරන ලද එය ඉහළ නිරවද්යතාවයක්, හොඳ බහුකාර්යතාවක් සහ පහසු නඩත්තුවක් ඇත.
5.ත්රි-අක්ෂ ලේසර් පරීක්ෂාව:
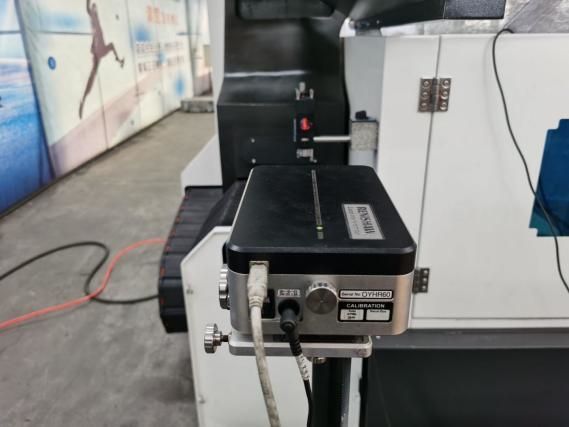
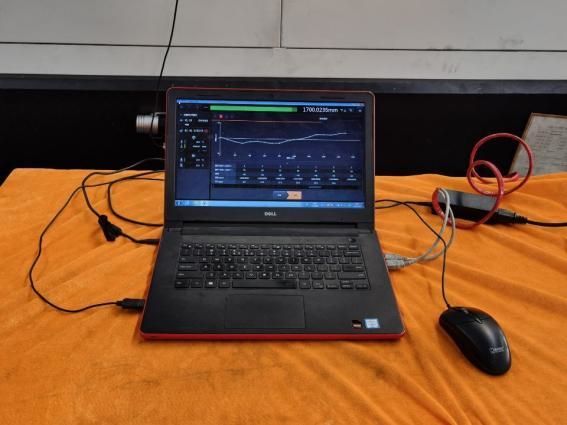
Bosman හි සෑම යන්ත්රයක්ම එක්සත් රාජධානියේ RENISHAW සමාගමේ ලේසර් ඉන්ටර්ෆෙරෝමීටරය මගින් ක්රමාංකනය කර ඇති අතර එමඟින් යන්ත්රයේ ගතික, ස්ථිතික ස්ථායිතාව සහ සැකසුම් නිරවද්යතාවය සහතික කිරීම සඳහා තාරතා දෝෂය, පසුබෑම, ස්ථානගත කිරීමේ නිරවද්යතාවය, පුනරාවර්තන ස්ථානගත කිරීමේ නිරවද්යතාවය යනාදිය නිවැරදිව පරීක්ෂා කර වන්දි ලබා දේ. බෝල තීරු පරීක්ෂාව සෑම යන්ත්රයක්ම සත්ය කව නිරවද්යතාවය සහ යන්ත්ර ජ්යාමිතික නිරවද්යතාවය ක්රමාංකනය කිරීමට බ්රිතාන්ය RENISHAW සමාගමේ බෝල තීරුවක් භාවිතා කරන අතර යන්ත්රයේ ත්රිමාණ යන්ත්රෝපකරණ නිරවද්යතාවය සහ චක්රලේඛ නිරවද්යතාවය සහතික කිරීම සඳහා එකවර චක්රලේඛ කැපුම් අත්හදා බැලීම් සිදු කරයි.
6යන්ත්ර භාවිත පරිසරය:
6.1 උපකරණ භාවිතය සඳහා පාරිසරික අවශ්යතා
නිරවද්ය යන්ත්රෝපකරණ සඳහා පරිසර උෂ්ණත්වයේ නියත මට්ටමක් පවත්වා ගැනීම අත්යවශ්ය සාධකයකි.
(1) පවතින පරිසර උෂ්ණත්ව අවශ්යතා -10°C සිට 35°C දක්වා වන අතර, පරිසර උෂ්ණත්වය 20°C වන විට ආර්ද්රතාවය 40% සිට 75% දක්වා විය යුතුය.
(2) යන්ත්රයේ ස්ථිතික නිරවද්යතාවය නිශ්චිත පරාසය තුළ තබා ගැනීම සඳහා, ප්රශස්ත පරිසර උෂ්ණත්වය 15°C සිට 25°C දක්වා විය යුතු අතර, උෂ්ණත්ව වෙනස ±2°C/24h නොඉක්මවිය යුතුය.
6.2. බල සැපයුම් වෝල්ටීයතාවය: අදියර 3, 380V, ±10% වෝල්ටීයතා උච්චාවචනය පරාසය තුළ, බල සැපයුම් සංඛ්යාතය: 50HZ.
6.3. භාවිතා කරන ප්රදේශයේ වෝල්ටීයතාවය අස්ථායී නම්, යන්ත්රයේ සාමාන්ය ක්රියාකාරිත්වය සහතික කිරීම සඳහා යන්ත්රය ස්ථාවර බල සැපයුමකින් සමන්විත විය යුතුය.
6.4. යන්ත්රයට විශ්වාසදායක භූගත කිරීමක් තිබිය යුතුය: භූගත වයරය තඹ වයරයකි, වයර් විෂ්කම්භය 10mm² ට නොඅඩු විය යුතු අතර භූගත ප්රතිරෝධය ඕම් 4 ට අඩු විය යුතුය.
6.5. උපකරණවල සාමාන්ය ක්රියාකාරීත්වය සහතික කිරීම සඳහා, වායු ප්රභවයේ සම්පීඩිත වාතය වායු ප්රභවයේ අවශ්යතා සපුරාලිය නොහැකි නම්, යන්ත්රයේ වාතය ලබා ගැනීමට පෙර වායු ප්රභව පිරිසිදු කිරීමේ උපකරණ කට්ටලයක් (ආර්ද්රතාවය අඩු කිරීම, තෙල් ඉවත් කිරීම, පෙරීම) එකතු කළ යුතුය.
6.6. යන්ත්ර නිෂ්පාදනය අසාර්ථක වීම හෝ යන්ත්ර නිරවද්යතාවය නැතිවීම වළක්වා ගැනීම සඳහා උපකරණ සෘජු හිරු එළිය, කම්පන සහ තාප ප්රභවයන්, අධි-සංඛ්යාත ජනක යන්ත්ර, විදුලි වෙල්ඩින් යන්ත්ර ආදියෙන් ඈත් කර තබන්න.
7.තාක්ෂණික පරාමිතීන්:
| ආකෘතිය | 5020-5Z හඳුන්වා දීම | |
| උපරිම සැකසුම් වැඩ කොටස ප්රමාණය | දිග × පළල × උස (මි.මී.) | 5000×2000×2500 |
| ගැන්ට්රි උපරිම පෝෂණය | පළල (මි.මී.) | 2300 යි |
| වැඩ කරන මේස ප්රමාණය | දිග X පළල (මි.මී.) | 5000*2000 |
| මේස ගමන් | වැඩ බංකුව ඉදිරියට සහ පසුපසට ගමන් කරයි (මි.මී.) | 5000 ක් |
| ද්විත්ව රැම් එසවීම ඉහළට සහ පහළට | රැම් එකේ ඉහළට සහ පහළට පහර (මි.මී.) | 2500 රූබල් |
| තිරස් රැම් වර්ගයේ විදුම් හිස බල හිස එක දෙක | ප්රමාණය (2) | 2 |
| තිරස් රැම් වර්ගයේ විදුම් හිස බල හිස එක දෙක | ස්පින්ඩල් ටේපර් | බීටී 50 |
| ස්පින්ඩල් වේගය (r/min) | 30~5000 | |
| සර්වෝ ස්පින්ඩල් මෝටර් බලය (kW) | 37*2 (අඟල් 10) | |
| දඟර දෙකෙහි නාසයේ කෙළවරේ මධ්යස්ථාන අතර දුර (මි.මී.) | 1500-2500 මි.මී. | |
| තනි රැම් එකේ වම් සහ දකුණු පහර (මි.මී.) | 500 යි | |
| ද්විත්ව රැම් එකේ වම් සහ දකුණු පහර (මි.මී.) | 1000 යි | |
| ද්විපාර්ශ්වික ස්ථානගත කිරීමේ නිරවද්යතාවය | 300මි.මී.*300මි.මී. | ±0.025 |
| ද්වි-දිශානුගත පුනරාවර්තන ස්ථානගත කිරීමේ නිරවද්යතාවය | 300මි.මී.*300මි.මී. | ±0.02 |
| දළ බර (t) | (55ක් පමණ) | දළ බර (t) |
නිෂ්පාදන කාණ්ඩ
-

VC ශ්රේණියේ ඉහළ දෘඪතාව CNC යන්ත්රෝපකරණ මධ්යස්ථානය wi...
-

HP ශ්රේණියේ තිරස් චලන තීරු රේඛීය මාර්ගෝපදේශය...
-

HT ශ්රේණියේ තිරස් චලනය වන තීරු රේඛීය මාර්ගෝපදේශය...
-

VS ශ්රේණි හතර-ධාවන පථ බර CNC යන්ත්රෝපකරණ C...
-

ඉහළ දෘඩතාවයකින් යුත් V ශ්රේණියේ CNC යන්ත්රෝපකරණ මධ්යස්ථානය
-

X ශ්රේණියේ ද්විත්ව තීරු CNC යන්ත්රෝපකරණ මධ්යස්ථානය
-

තිරස් 5-අක්ෂ CNC යන්ත්රෝපකරණ මධ්යස්ථානය TKG1600
-

CNC සිරස් හැරවීම සහ ඇඹරුම් සංයුක්ත සතය...
-

අධිවේගී CNC යන්ත්රෝපකරණ මධ්යස්ථානය GM ශ්රේණිය
-

අධිවේගී CNC ඇඹරුම් GT ශ්රේණිය
-

ද්විත්ව-ස්පින්ඩල් CNC පට්ටල SK32
-

රෝද සඳහා CNC සිරස් යන්ත්රෝපකරණ මධ්යස්ථානය RFTV510...